Значения переменных, при которых целевая функция принимает оптимальное значение, называется оптимальным решением или оптимальным планом.
Задача ЛП с ограничениями в виде неравенств любого вида “≥0”, “ ≤0” сводится к ОЗЛП на основании следующей теоремы.
Теорема
Всякому
решению  ,
 , …,
 неравенства
 соответствует
определенное решение , ,
…, ,
 уравнения
 , где

Эта теорема позволяет преобразовать систему ограничений–неравенств в систему ограничений–равенств.
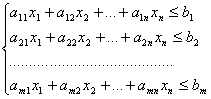
В
систему ограничений-неравенств для того, чтобы уравнять левые и правые части,
нужно в левую часть каждого неравенства ввести дополнительные неотрицательные
переменные  ,
 ,
…,
 .
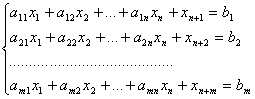
В случае неравенств вида “≥” в левую часть каждого неравенства нужно вводить дополнительные переменные со знаком минус.
В задаче ЛП с переменными х1, х2, х3, х4 и ограничениями вида
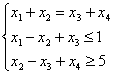
минимизируется
функция  .
Требуется привести задачу к ОЗЛП.
▼
Введём дополнительные переменные х5 и х6 во 2-е и 3-е уравнение с соответствующими знаками.
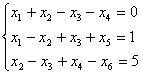
Целевая функция не изменяется.
▲
4. Геометрическая интерпретация решения ОЗЛП
4.1.Определение области решения неравенств.
Рассмотрим сначала задачу по определению множества решений неравенства. Теорема
Множество решений неравенства с двумя переменными  является одна из двух
полуплоскостей, на которые вся плоскость делится прямой
 ,
включая и эту прямую, а другая плоскость с той же прямой есть множество решений
неравенства
 .
Пример 4.1.
Найти область решений неравенств
1.

2.

▼
1.
Строим прямую  по отрезкам, отсекаемым
прямой на осях координат.
 при


Прямая делит плоскость на две полуплоскости. Для определения этой полуплоскости возьмём контрольную точку и подставим её в неравенство. Если неравенство выполняется в контрольной точке, оно выполняется во всех точках полуплоскости, которой принадлежит контрольная точка. Если не выполняется в контрольной точке, оно выполняется в другой полуплоскости. Если прямая не проходит через начало координат, в качестве контрольной точки используется начало координат. Если прямая проходит через начало координат, берётся точка, не лежащая на прямой.
Уважаемый посетитель!
Чтобы распечатать файл, скачайте его (в формате Word).
Ссылка на скачивание - внизу страницы.