|
R40 |
R20 |
R10 |
R5 |
R40/3 |
R20/3 |
R10/3 |
R40 |
R20 |
R10 |
R5 |
R40/3 |
R20/3 |
R10/3 |
|
|
1,12 |
1,25 1,26 |
1,6 1,58 |
1,18 |
1,4 1,41 |
2 |
|
1,12 |
1,25 1,26 |
1,6 1,58 |
1,18 |
1,4 1,41 |
2 |
|
100 106 112 118 125 |
● ● ● |
● ● |
● |
● ● |
● |
● |
1000 1060 1120 1180 1250 |
● ● ● |
● ● |
● |
● ● |
● |
● |
|
132 140 150 160 170 |
● ● |
● |
● |
● |
1320 1400 1500 1600 1700 |
● ● |
● |
● |
● ● |
● |
|||
|
180 190 200 212 224 |
● ● ● |
● |
● ● |
● |
1800 1900 2000 2120 2240 |
● ● ● |
● |
● |
● |
● |
|||
|
236 250 265 280 300 |
● ● |
● |
● |
● ● |
● |
● |
2360 2500 2650 2800 3000 |
● ● |
● |
● |
● ● |
● |
|
|
315 335 355 375 400 |
● ● ● |
● ● |
● |
● |
● |
3150 3350 3550 3750 4000 |
● ● ● |
● ● |
● |
● ● |
● |
● |
|
|
425 450 475 500 530 |
● ● |
● |
● ● |
● |
● |
4250 4500 4750 5000 5300 |
● ● |
● |
● |
||||
|
560 600 630 670 710 |
● ● ● |
● |
● |
● ● |
● |
5600 6000 6300 6700 7100 |
● ● ● |
● |
● |
● ● |
● |
||
|
750 800 850 900 950 |
● ● |
● |
● |
7500 8000 8500 9000 9500 |
● ● |
● |
● ● |
● |
● |
3.9 Кинематический расчёт приводов станков
3.9.1 Основные определения и зависимости
3.9.1.1 Структура привода
Рассмотрим привод главного движения по рис. 2.10. В нём имеются ременная и зубчатая одиночные передачи и три группы передач "а", "б" и "в" с числами передач, соответственно, ра, рб и рв.
Группа "а" имеет три
передачи. Будем показывать это так: 
Передачи следующие: 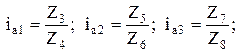 причем

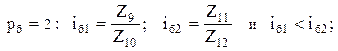
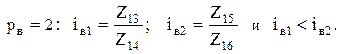
Число ступеней частот вращения, обеспечиваемых приводом, z= 3·2·2 = 12, а в общем виде:
|
z = pа·pб·pв |
Последнее выражение называют структурной формулой привода.
Структурная формула показывает:
- какое количество частот вращения обеспечивается приводом;
- сколько групп передач в нём;
- число передач в каждой группе;
- расположение каждой группы передач в приводе.
Уважаемый посетитель!
Чтобы распечатать файл, скачайте его (в формате Word).
Ссылка на скачивание - внизу страницы.
 =1,06