– среднеквадратичный критерий качества стремящейся к min
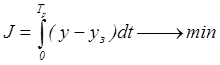 (3.2)
– динамический критерий, степень колебательности
т.к. в системе присутствуют электрические звенья, то m = 0,75.
Производим расчет параметров настройки регулятора одноконтурной САР аналитическим методом
Передаточная функция объекта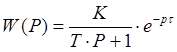 . (3.3)
Получение расширенной АФХ объекта,
осуществляется заменой Р на (- ) в формуле передаточной
функции объекта:
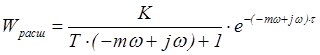 , (3.4)
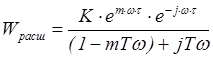 . (3.5)
 (3.6)
Получение расширенной АЧХ объекта
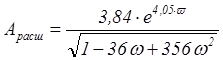 (3.7)
Получение расширенной ФЧХ объекта
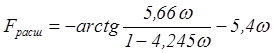 (3.8)
Задаваясь любым значением частоты, находим Арасш и Fрасш объекта и строим вектор объекта в комплексной плоскости.
Из систем уравнения Найквиста – Михайлова определяются параметры регулятора.
Полученные характеристики регулятора откладываются в комплексной плоскости (ДП 05 ВАЭ 1. 01. 06). Из характеристик или вектора регулятора определяются параметрические функции Jи R.
J – мнимая параметрическая функция, представляет собой проекцию вектора регулятора на мнимую ось
R – реальная параметрическая функция, представляет собой проекцию вектора регулятора на реальную ось
По двум последним формулам (3.7) и (3.8) производим расчеты и сводим в таблицу 3.1.
Таблица 3.1 - Расширенных характеристик и вычисление мнимых и реальных параметров функции.
|
ω |
Арасш |
Fрасш |
Арег |
Fрег |
J |
R |
|
0,1 |
9,9 |
-75 |
0,1 |
75 |
0,09 |
0,02 |
|
0,32 |
6,2 |
-200 |
0,15 |
200 |
0,05 |
0,15 |
|
1 |
69 |
-429 |
0,01 |
429 |
0,01 |
0,005 |
Полученные числовые значения Jи Rв виде точки заносятся в плоскость параметрической функции (ДП 05 ВАЭ 1. 01. 06).
Задаваясь приращением частоты, строим плоскость параметрических функций до тех пор пока не будет найден max.

Jmax = 0,05
Rmax= 0,15
Составляем систему уравнений, которая отображает параметры только регулятора, для этого в передаточную функцию ПИД регулятора заносятся расширенное p.
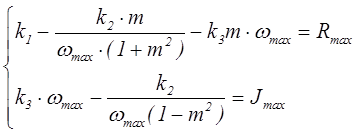 (3.9)
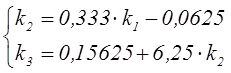 (3.10)
Для решения системы уравнения (3.10) задаемся любым численным значением коэффициента k1и решаем систему относительно k2и k3. Затем полученное значение подставляем в неравенство (3.11)
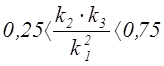 (3.11)

Неравенство выполнено при следующих коэффициентах:
k1 = 1
k2 = 0,27
k3 = 1,87
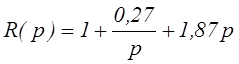
Литература
1. Автоматизация настройки систем управления / В.Я. Ротач, В.Ф. Кузищин, А.С. Клюев и др.; Под ред. В.Я. Ротача. – М.: Энергоатомиздат, 1984. – 391 с.
2. Клюев А.С., Лебедев А.Т., Новиков С.И. Наладка систем автоматического регулирования барабанных котлов. – М.: Энергоатомиздат, 1985. – с.
3. Наладка средств автоматизации и автоматических систем регулирования: Справочное пособие / А.С. Клюев, А.Т. Лебедев, С.А. Клюев и др.: по ред. А.С. Клюева. – М.: Энергоатомиздат, 1989. – 368 с.
4. Полоцкий Л.М., Лапшенков Г.И. Автоматизация химических производств. Теория, расчет и проектирование систем автоматизации. – М.: Химия, 1982. – 296 с.
5. Ротач В.Я. Расчет настройки промышленных систем регулирования. – М. – Л.: Госэнергоиздат, 1961. – 344 с.
6. Ротач В.Я. Расчет динамики промышленных автоматических систем регулирования. – М.: Энергия, 1973. – 440 с.
7. Ротач В.Я. Теория автоматического управления теплоэнергетическими процессами: Учебник для вузов. – М.: Энергоатомиздат, 1985. – 347 с.
Уважаемый посетитель!
Чтобы распечатать файл, скачайте его (в формате Word).
Ссылка на скачивание - внизу страницы.