Pпp=mпрgψ+δвр.прmпj+Pwпр, (2.42)
где mпр - масса прицепа; δвр.пр - коэффициент приведенной массы прицепа; j - ускорение прицепа: j=dv/dt; Pwпр - сила сопротивления воздуха движению прицепа.
Если рассматривать движение автопоезда как единой системы, тогда целесообразно использовать уравнение, аналогичное уравнению (2.41):
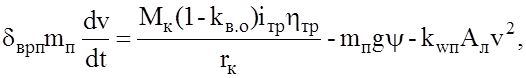 (2.43)
где δврп - коэффициент приведенной массы автопоезда (отличается от δвр учетом моментов инерции колес прицепа); mп - масса автопоезда; kwп - коэффициент сопротивления воздуха: kwп=(1,2-1,3)kw.
Если значения моментов инерции Jд, Jтр, Jк.н, Jк.в неизвестны, то δвр (или δврп) определяют по эмпирической формуле
 (2.44)
где δ1=0,03-0,05; δ2=0,04-0,06; ma — полная масса автомобиля (автопоезда); mх — фактическая масса автомобиля.
Для случая движения автомобиля с отсоединенным от трансмиссии двигателем (накат, торможение) δ2=0. Тогда δвр≈1,05.
2.6.2. Движения при буксовании ведущих колес
При движении автомобиля по дороге с низким коэффициентом сцепления и высоким сопротивлением движению (крутой подъем, размокшая грунтовая дорога, движение с прицепом и др.), когда Мв>0,6Мφ, необходимо учитывать внешнее скольжение (буксование) ведущих колес. В этом случае автомобиль при прямолинейном движении необходимо рассматривать как систему с двумя степенями свободы и использовать две независимые фазовые координаты для описания параметров его движения. Выберем в качестве фазовых координат угловую скорость ведущего колеса ωв и линейную скорость центра масс υ и составим два дифференциальных уравнения.
Первое уравнение получим, рассматривая систему моментов, действующих на ведущее колесо. При неустановившемся движении на ведущее колесо действуют моменты Мв, Mfв, Мjк.в и момент силы сцепления колеса с опорной поверхностью Mφ. Сила сцепления равна предельному значению продольной реакции дороги Rxφ=φxRzв. Момент этой силы относительно оси вращения колеса определяется по формуле Mφ=φxRzвrд. Динамический радиус колеса rд примерно равен радиусу качения ведомого колеса rк, поэтому примем rд=rк. В результате
Mφ=φxRzвrк. (2.45)
Составим общее уравнение динамики ведущего колеса, из которого получим:
Мв-Мfв-Мjв-Мφ=0. (2.46)
Инерционный момент ведущих колес Мjк.в
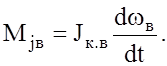 (2.47)
Для определения подводимого к ведущему колесу момента Мв используем выражение (2.28). Принимая во внимание, что v=rкωв, получим:
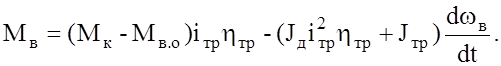 (2.48)
После подстановки значений моментов в выражение (2.46) получим первое дифференциальное уравнение:
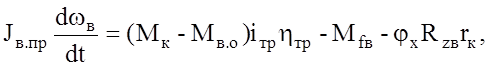 (2.49)
где Jв.пр - приведенный к ведущему колесу суммарный момент инерции двигателя, трансмиссии и колеса:
 (2.50)
Второе дифференциальное уравнение составляется для поступательного движения корпуса автомобиля. Движущей силой корпуса является тяговая сила ведущего колеса Рк, приложенная к его оси. При внешнем скольжении эта сила равна силе сцепления ведущего колеса с опорной поверхностью:
 (2.51)
На корпус действуют силы сопротивления движению Рi, Pw, Pп. Кроме того, необходимо учесть сопротивление качению ведомых колес и их инерционные моменты. Учитывая эти факторы, получаем второе дифференциальное уравнение:
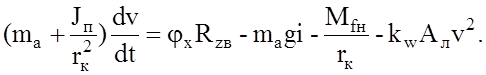 (2.52)
Коэффициент сцепления является функцией двух переменных: φх=f(v, ωв). Поскольку φх входит в оба уравнения (2.49) и (2.52), то они представляют собой систему дифференциальных уравнений, решение которых должно осуществляться совместно.
Уважаемый посетитель!
Чтобы распечатать файл, скачайте его (в формате Word).
Ссылка на скачивание - внизу страницы.